【科普花园】人类从“飞檐走壁”的壁虎学到了什么?
当我们看武侠剧时,不少人非常羡慕那些轻功了得的大侠。然而,在动物界中,我们熟知的壁虎早已习得这项武功,壁虎能在完全光滑的垂直墙壁上攀爬,甚至能在天花板上自由地爬行,那么壁虎为什么能够“飞檐走壁”的呢?其实,科学家们早就关注并研究过这个问题了。
科学家在研究中发现,一些两栖动物之所以能够飞檐走壁,是靠指、趾末端的吸盘吸附在墙壁上。于是,一些人便认为壁虎的脚掌看起来就是一个吸盘,利用压强差能够牢牢地吸附在墙壁上。但事实并非如此,那么壁虎的脚掌究竟有什么神奇之处呢?咱们来看看科学家是如何探究的吧!
图1 可爱的壁虎(图片来源:网络)
在20世纪60年代,科学家们利用扫描电镜来细致地观察壁虎脚掌,结果发现了壁虎脚掌是一个错综复杂的黏附系统结构,具体而言,壁虎的黏附系统是一种多分级、多纤维状表面的结构。原来,壁虎的每个脚趾上都长着数百万根长度为30~130微米的刚毛,每根刚毛末端又有100~1000根铲状绒毛(也称为“匙突”),它们的长度及宽度约为0.2~0.5微米。因此,即便是玻璃,壁虎也能在上面形成独特的分子间引力,即“范德华力”。大家可能要问什么是范德华力?我们怎么没有感受过?力学知识告诉我们,范德华力是当分子间距离非常小时产生的一种微弱电磁力。所以,它是一种近程力,作用范围一般在300~500 pm之间,间距小于300 pm时范德华力迅速增大,间距大于500 pm时范德华力迅速减小。这里,“皮米(pm)”是一个微小的长度单位,1pm=10-12米。因此,只有在两物体表面贴近到足够近时,物体表面之间才会产生范德华作用力。由于壁虎的多分级黏附系统结构非常精细,宏观上接近于理想光滑结构状态,因此,壁虎的脚掌能够轻而易举地与各种表面达到近乎完美的结合。这样一来,大量分子间的范德华力凝聚成的超强粘附力,就足以支撑壁虎的体重了。
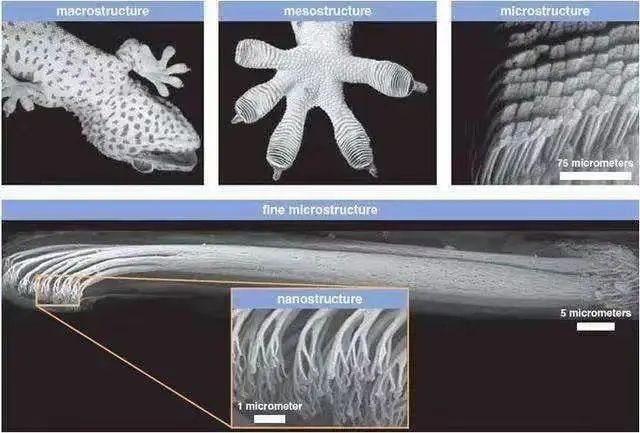
图2 探查壁虎脚掌的分级结构(图片来源:网络)
还有一些人可能会好奇并问道:当下雨的时候,壁虎在潮湿的环境下,脚趾的黏附性会不会因为水分子的存在而失效,因此从墙上掉下来呢?为了研究这个问题,科学家使用同步加速器显微镜来研究探索,他们发现:壁虎脚掌的爪垫区域(即脚趾底部富含刚毛的黏附部位)及其脱落的脚印残留物中,存在某种脂质分子。因而研究人员推断,由于这层约1纳米厚的脂质薄膜具有疏水性(这里的“疏水性”指薄膜表面不易与水结合的特性),可以排开铲状绒毛(即匙突)上的水分,使绒毛与物体表面充分接触,从而帮助壁虎在潮湿的表面上保持抓力。
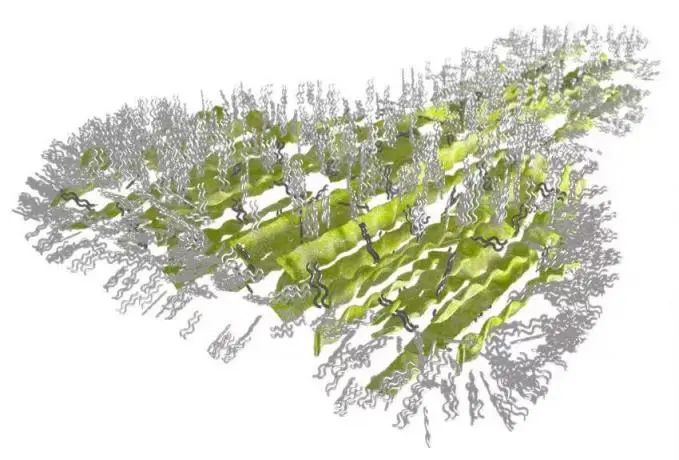
图3 大壁虎脚趾刚顶端的纳米级结构,其中灰色部分为疏水的脂分子层(图片来源:网络)
基于对壁虎脚趾超微结构的研究,人类已经研制出相关的仿生产品。这里列举一二,如下。
2020年4月6日,美国乔治亚理工学院的米切尔·瓦仁伯格教授(Michael Varenberg)表示,他们受壁虎爬行的启发,开发出了一种制作仿生粘合材料的新方法。这个方法的特点是将聚合物原料倒在光滑的表面上(而一般情况中是倒入模具中),待聚合物部分凝固,然后将实验室常用的薄刀片浸入其中。原料在刀片周围稍稍溢出时拉出刀片,在材料表面形成微米级的缺口,这些缺口会被粘附材料所包围构成一个粘附壁,它们便可以作为一种抓具来拾取各种物品。瓦仁伯格教授还说:“受壁虎启发制作的抓具上不含胶水或粘胶,它可以举起盒子等扁平物体,也能抓起鸡蛋和蔬菜之类的弯曲物体,甚至可以粘附在除特氟隆以外的其他任何物体上。”

图4利用仿生抓具抓取西红柿的过程演示(图片来源:参考文献[3])
南京航空航天大学的戴振东教授团队则研制出仿壁虎机器人(参见图5)。这个机器人可以在模拟空间站、卫星外壳的表面上实现粘附,并可以完美地复原壁虎的运动。人们期待着,这种机器人未来可以用于空间站,替代航天员完成航天飞行器的检测工作。
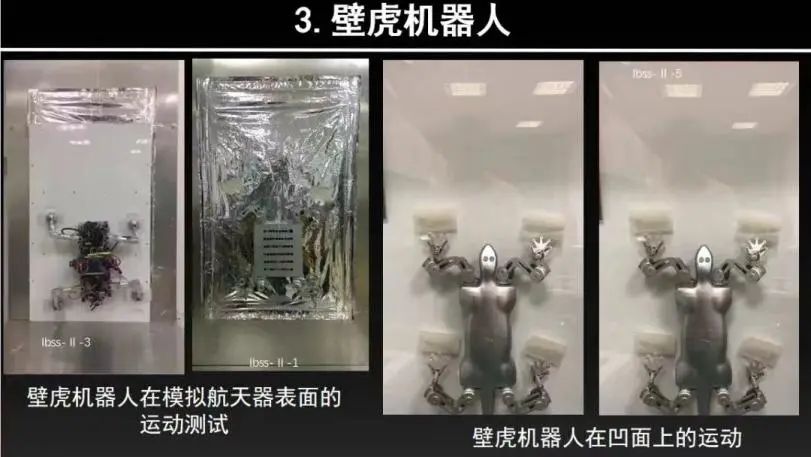
图5测试中的仿壁虎机器人(图片来源:参考文献[5])
目前,和壁虎有关的仿生产品正变得越来越多,除了生物粘合剂以外,对于仿生机器人,不断地进行升级研发。例如,图6所示出的仿生机器人手爪,是美国斯坦福大学的马克·卡特柯斯基(Mark Cutkosky)团队受壁虎爪子启发所研制的一种仿生机器人爪子。该爪子精确复制了壁虎脚趾的多级微纳结构和粘附机制,能够在光滑的垂直表面实现可靠的抓附,为机器人执行高空或特殊环境下的任务提供了新的解决方案。在这个基础上,斯坦福大学的研究人员开发了第二代攀爬机器人(Stickybot Ⅱ)。这款仿生机器人在其前代的基础上取得了显著进步:其脚掌采用了更先进定向粘附材料,仅需极小的垂直压力即可产生强大的范德华力,而通过特定的剥离角度又能轻松脱离;同时,其身体结构和运动算法经过优化,能够像真实的壁虎一样在玻璃、墙面等光滑表面实现灵活、稳定的攀爬运动,展示了仿生机器人在复杂环境中的巨大应用潜力。
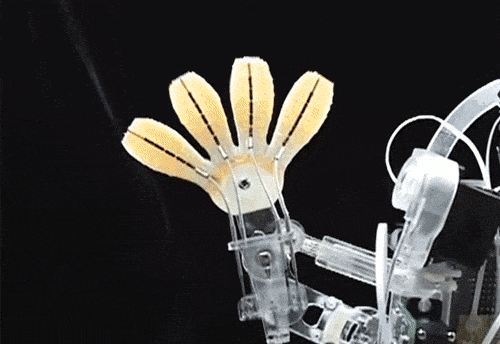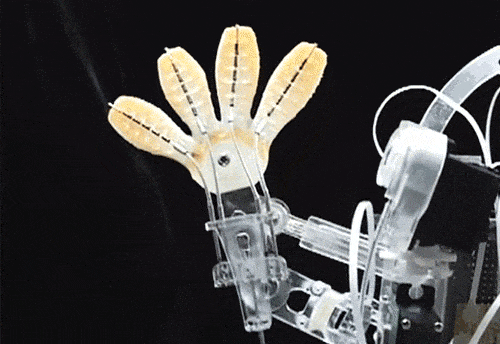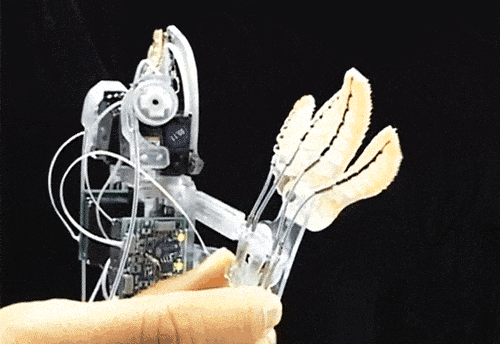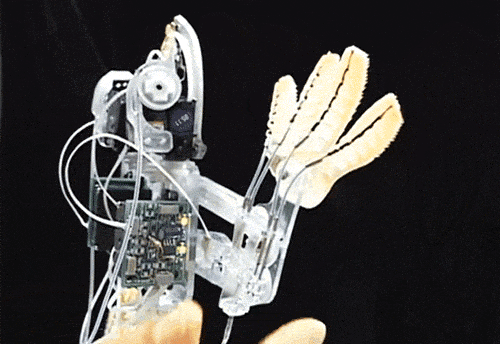
图6模仿壁虎爪子的机器人爪子(图片来源:参考文献[3])

图7 第2代攀爬机器人Stickybot II(图片来源:参考文献[3])
这里介绍的壁虎以及由此研发的仿生产品,让我们了解到两栖爬行动物脚趾上的奥妙正在悄悄影响着我们的生活。当然,这只是人们了解自然界生物的功能并展开应用的一个小小的侧面,相信今后会有更多的场景运用仿生技术。
参考文献
[1]https://mp.weixin.qq.com/s/i-AqfjR8B-iZIS3zK4TYeg
[2]https://mp.weixin.qq.com/s/BPOd8xxA37xNCjgaK6osKA
[3]https://mp.weixin.qq.com/s/awiwanB7FD-OibsLsBtLuQ
[4]https://mp.weixin.qq.com/s/_VMo1lOe-LP1wffg92HL6A
[5]https://mp.weixin.qq.com/s/FVGkQ6zefzcmBlXFqDbEBQ
[6]莫桂冬. 仿壁虎机器人脚掌粘性材料的仿生学研究[D].南京航空航天大学,2008
附件下载: